
工业物流场景对智能辅助驾驶的需求集中于密集人流环境下的安全防护与高效协同。AGV小车采用多层级安全防护机制,底层硬件具备冗余制动回路,上层软件实现多传感器决策融合,确保在3C电子制造厂房等复杂环境中稳定运行。系统通过UWB定位标签实时追踪作业人员位置,当检测到人员进入危险区域时,0.2秒内触发急停并锁定动力系统,避免碰撞。针对高货架仓库场景,决策模块运用三维路径规划算法,使叉车在5米高货架间自主完成拣选作业,定位精度达合理范围。系统还支持与仓库管理系统无缝对接,根据订单优先级动态调整任务队列,使设备利用率提升,满足工业物流对时效性与准确性的双重需求。智能辅助驾驶通过V2X通信获取实时交通信息。南京智能辅助驾驶厂商
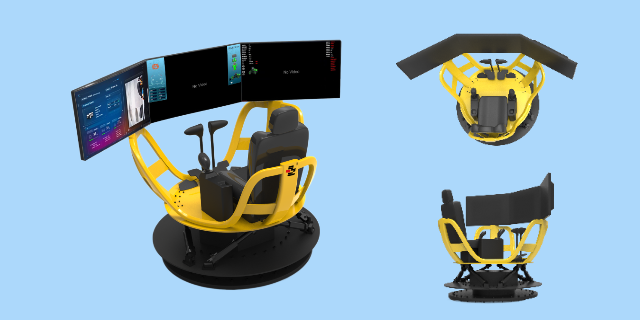
大型露天矿山场景中,智能辅助驾驶系统实现了矿用卡车的编队运输模式。头车通过5G网络向跟随车辆广播路径规划与速度指令,编队间距通过V2V通信实时调整。系统采用协同感知算法融合多车传感器数据,将环境感知范围扩展,提升对边坡落石等突发风险的检测能力。决策模块运用分布式模型预测控制技术,使编队在坡道起步、紧急避障等场景中保持队列完整性,运输能耗降低。某千万吨级煤矿实践显示,编队运输模式使车辆周转效率提升,燃油消耗下降,同时减少驾驶员数量,降低人力成本与安全风险。南京港口码头智能辅助驾驶系统农业无人机通过智能辅助驾驶规划巡田路径。
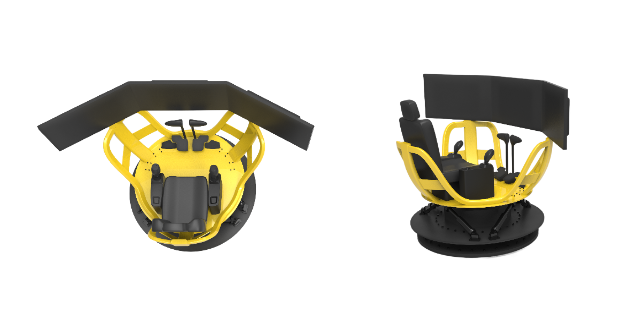
物流运输行业对效率和安全性的要求较高,智能辅助驾驶系统通过集成多传感器融合技术,为货运车辆提供了可靠的自主导航能力。在长途运输场景中,系统利用高精度地图与GNSS定位,结合激光雷达和摄像头的实时感知,构建出动态环境模型。决策模块基于深度学习算法分析交通流量、天气条件及道路状况,规划出较优行驶路径,并通过V2X通信与交通管理中心同步信息,实现车队协同调度。执行层通过线控底盘技术精确控制车速与转向,确保车辆在复杂路况下的稳定性。例如,在山区道路中,系统能根据坡度自动调整动力输出,避免频繁换挡;在夜间行驶时,红外摄像头与毫米波雷达的组合可穿透黑暗,提前识别障碍物。这种技术不只降低了驾驶员的劳动强度,还通过减少人为失误提升了运输安全性,为物流行业提供了可持续的解决方案。
消防应急场景对智能辅助驾驶系统提出了快速响应与动态避障的双重需求。系统通过热成像摄像头识别火场周边人员与车辆,结合交通信号优先控制技术,使出警响应时间缩短。决策模块采用博弈论算法处理多车协同避让场景,当检测到突发障碍物时,可在短时间内完成局部路径重规划,通过调整速度曲线与转向角参数确保运输任务连续性。执行层通过主动悬架系统保持车身稳定性,确保消防设备在紧急制动时的安全性能。某城市消防部门测试数据显示,搭载该系统的消防车在高峰时段通过拥堵路段的时间减少,为灭火救援争取了宝贵时间。工业场景智能辅助驾驶实现设备自主充电。
多传感器融合算法通过卡尔曼滤波实现数据级融合。摄像头检测到的交通标志位置信息与激光雷达测量的障碍物距离进行空间校准,毫米波雷达提供的目标速度与IMU输出的本车姿态进行时间对齐。在港口集装箱运输场景中,该算法可有效区分静止的货柜与动态的叉车,通过动态权重分配机制抑制传感器噪声。融合后的环境模型输入决策系统后,使运输车辆能够自主选择避让策略,在密集作业环境中保持安全车距。测试表明,该融合方案相比单传感器方案,障碍物检测率提升,误报率降低。农业领域智能辅助驾驶实现播种深度自动调节。南京智能辅助驾驶厂商
智能辅助驾驶通过决策算法优化车辆能耗管理。南京智能辅助驾驶厂商
市政环卫领域的智能辅助驾驶系统实现了清扫作业的自动化与智能化。系统通过多线激光雷达构建道路可通行区域地图,动态识别垃圾分布密度与行人活动规律。决策模块采用分层任务规划算法,优先清扫高污染区域并主动避让行人。执行层通过电驱动系统扭矩矢量控制,实现清扫刷转速与行驶速度的智能匹配,使单位面积清扫能耗降低。针对暴雨天气,系统切换至专属感知模式,利用激光雷达穿透雨幕检测道路边缘,保障安全作业。同时,垃圾满溢检测功能通过车载摄像头识别桶内垃圾高度,自动规划返场倾倒路线,减少空驶里程,提升整体运营效益。南京智能辅助驾驶厂商
南京世泽科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。